Nicolás Acosta

Nicolás Alejandro Acosta López

Ingeniero en Automatización y Robótica. Diseño sistemas de control, electrónica y software para la industria, y hoy profundizo en programación backend.

Ver proyectos Descargar CV

Respuesta de un controlador PID a un escalón: la señal sube, sobrepasa la consigna y se estabiliza. consigna tiempo nivel
Respuesta de un lazo PID a un escalón, como el que regulaba el nivel de agua en mi proyecto de Inacap.

Proyectos

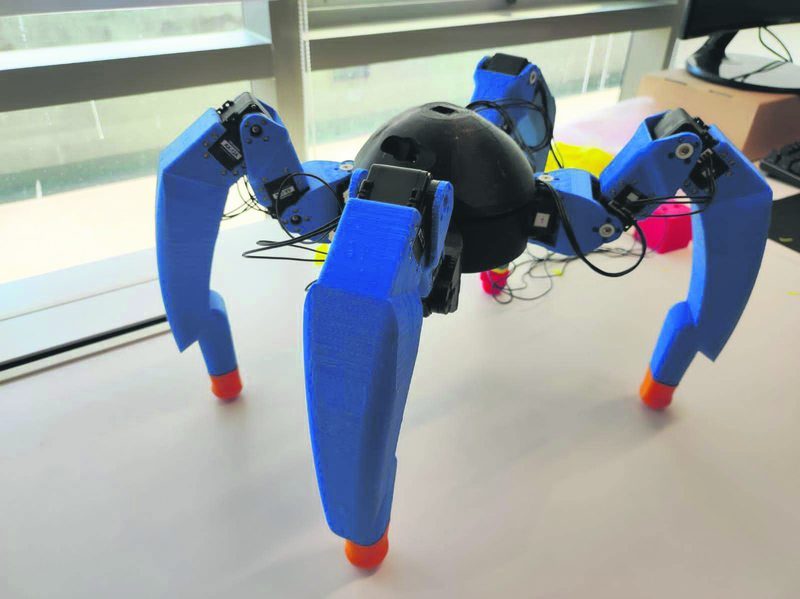
Robot cuadrúpedo azul con cuerpo negro

Locomoción de un robot cuadrúpedo con aprendizaje por refuerzo

Como ayudante de investigación en la UTFSM, evalué en simulación el movimiento de un robot cuadrúpedo entrenado con aprendizaje por refuerzo profundo y entregué retroalimentación para mejorar cada generación del algoritmo. Los ajustes optimizados se cargaron en el robot real.

Linux, simulación, aprendizaje por refuerzo

Ver detalle

Mi responsabilidad incluía analizar en detalle el movimiento del robot y dar retroalimentación técnica para mejorar su desempeño en generaciones futuras.

Usé herramientas de Linux y entornos de simulación especializados para ejecutar pruebas, ajustar parámetros y cargar las configuraciones optimizadas en el robot real. El trabajo reforzó mis conocimientos en aprendizaje por refuerzo, robótica autónoma y procesamiento de datos en tiempo real.
Documento del proyecto Noticia

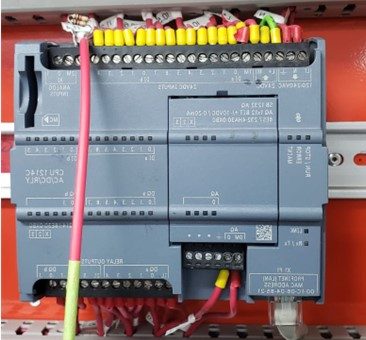
PLC Siemens S7-1200 conectado en un tablero

Control de nivel de agua con PLC y PID

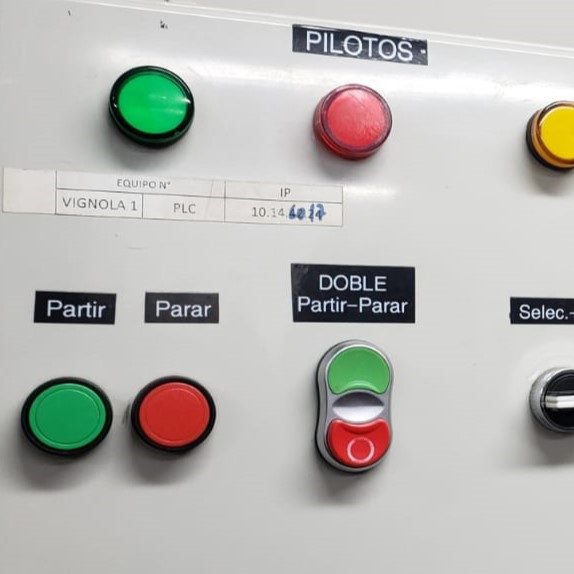
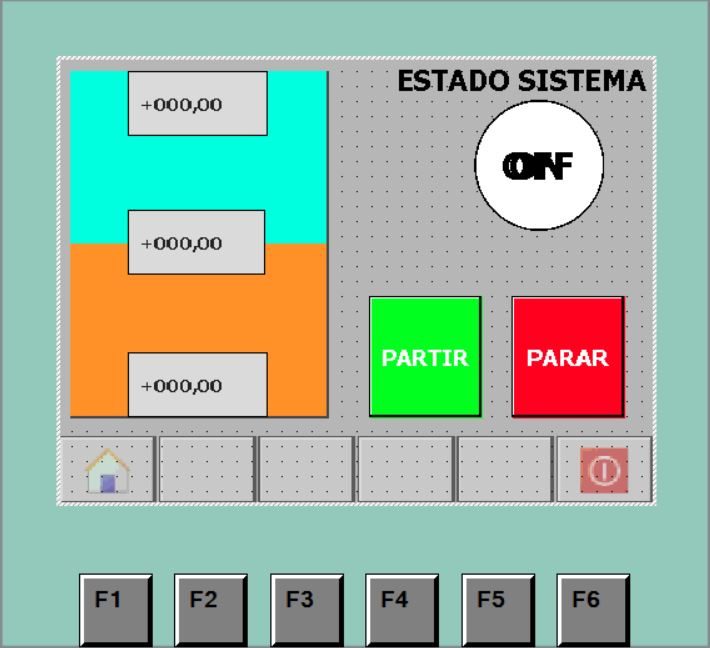
Sistema de regulación de nivel en una columna, con una bomba controlada por variador de frecuencia. Dos PLC Siemens S7-1200 en red ejecutan un controlador PID programado en TIA Portal, con dos pantallas HMI que operan en simultáneo y un tablero con pulsadores y luces piloto.

Siemens S7-1200, TIA Portal, PID, HMI, variador de frecuencia

Ver detalle

Cada PLC se encargó de aspectos distintos del proceso, lo que mejoró la respuesta y la coordinación del control. Las dos pantallas HMI permiten monitorear en tiempo real y modificar los parámetros del sistema. El tablero con pulsadores y luces piloto da control manual e indica el estado de forma visual.

El proyecto integra controladores, interfaces gráficas y comunicación en redes industriales.

Pantalla HMI con el estado del sistemaTablero con pulsadores y luces piloto
Circuito del transceptor láser armado en protoboard

Transceptor láser de audio

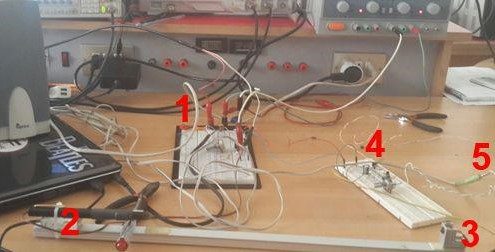
Sistema de comunicación óptica que transmite sonido mediante un haz láser. El emisor modula un puntero láser con la señal de audio; el receptor la capta con un fotodiodo, la amplifica y la devuelve a parlantes.

Transistores amplificadores, fotodiodo, procesamiento de señales

Ver detalle

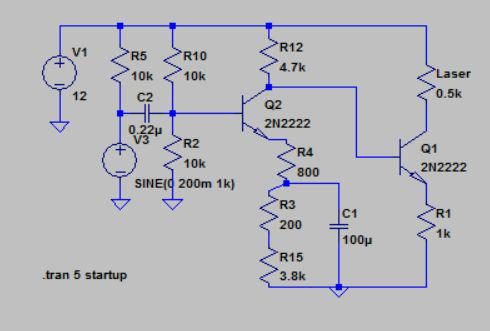
Emisor: convierte el audio en una señal óptica. Un puntero láser se modula con la entrada de audio, procesada por transistores amplificadores.

Receptor: un fotodiodo sensible capta la señal óptica y la convierte en eléctrica. Luego se amplifica y se procesa para restaurar el audio original.

Apliqué procesamiento de señales, amplificación electrónica y telecomunicaciones ópticas para lograr una transmisión sin cables.

Esquema del circuito emisor
Simulación del campo eléctrico en una guía de onda

Informe de simulación de dispositivos de alta frecuencia

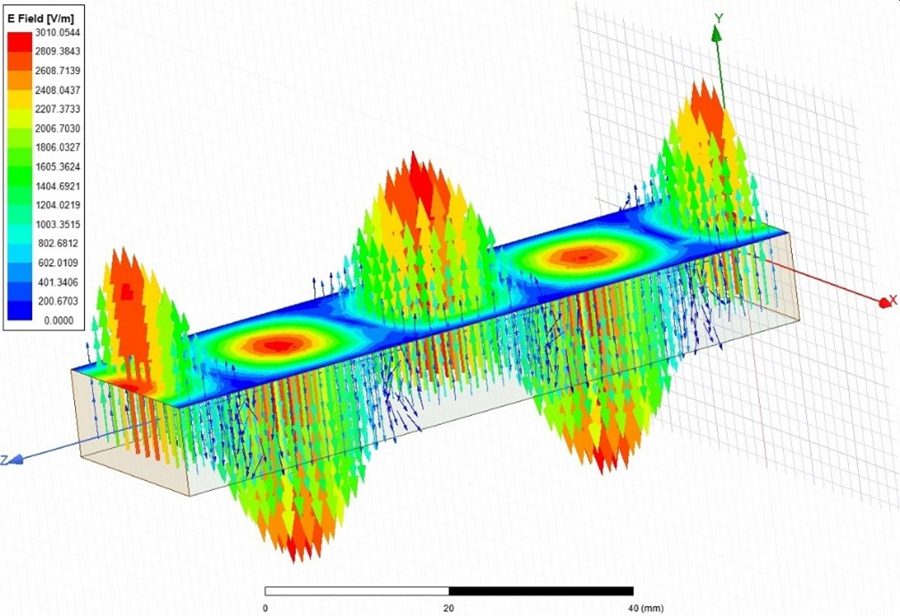
Informe académico con el análisis de una guía de onda rectangular, un cable coaxial y una línea microstrip: frecuencia de corte, impedancia, pérdidas, parámetros S11/S21 y VSWR, con distribución de campos eléctricos y magnéticos.

MATLAB, Ansys HFSS

Ver detalle

Fue un trabajo académico de hace tiempo y no es mi área de especialidad, pero lo dejo porque muestra cómo abordo el análisis y la simulación de un problema técnico.

Guía de onda rectangular: modo fundamental TE10 y otros modos, frecuencia de corte, ancho de banda y campos eléctricos y magnéticos.

Cable coaxial: relación entre radios y dieléctrico, impedancia de entrada, pérdidas y distribución de campos.

Línea microstrip: cálculo del ancho del conductor, parámetros S11/S21, VSWR y velocidad de fase.

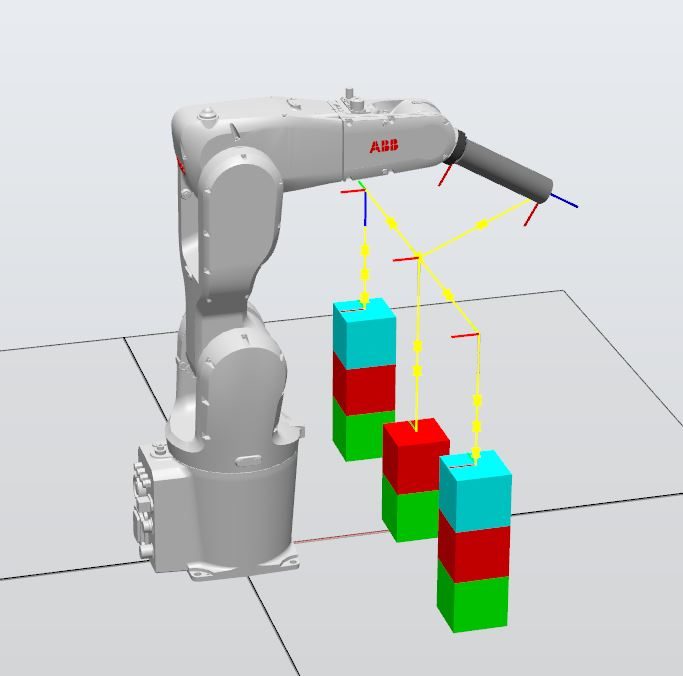
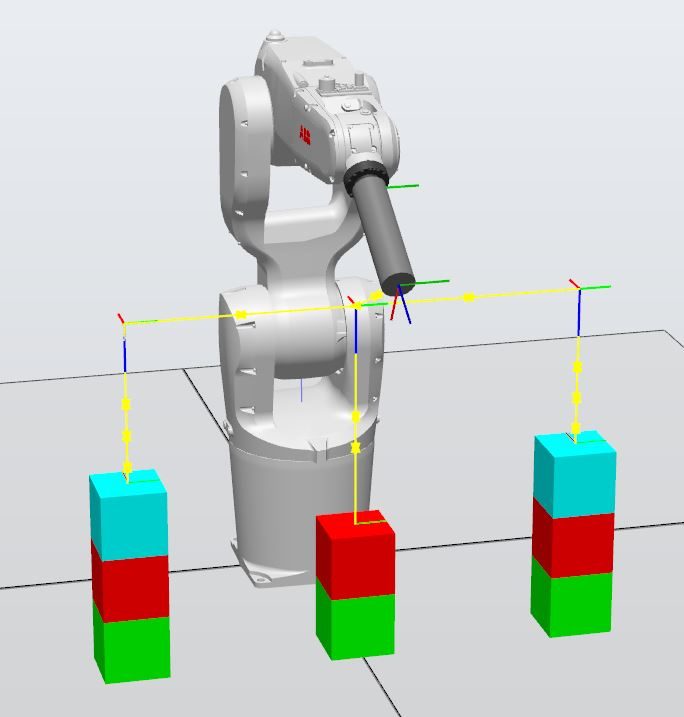
Brazo robótico ABB moviendo una torre de cubos en simulación

Brazo robótico ABB IRB 1200

Programé en RobotStudio la secuencia para trasladar una torre de cubos conservando su orden. La validé en simulación, la convertí a código RAPID y la ejecuté en el robot real.

RobotStudio, RAPID

Ver detalle

Simulación: diseñé y optimicé la secuencia de movimientos en un entorno virtual, configurando las entradas y salidas del controlador y agregando herramientas para manipular objetos.

Código RAPID: una vez validada la simulación, la convertí a RAPID y la transferí al robot físico.

Tarea: trasladar una torre de cubos uno por uno y reubicarlos en el mismo orden inicial, para demostrar precisión y repetibilidad.

Otra vista de la simulación del brazo ABB

Experiencia

  1. Dic 2022 – hoy

    Seguridad, Hospital Clínico FUSAT (ISS Chile)

    Propongo mejoras en control de accesos, reportes y procedimientos, alineadas con la normativa OS-10. Coordino al equipo ante incidentes junto a Carabineros y al personal del hospital.

  2. Dic 2019 – Oct 2020

    Asesor técnico, Seguridad La Unión

    Participé en la formalización de la empresa: documentos técnicos y administrativos, protocolos de seguridad y gestión de riesgos. Asesoré el uso de drones, radios y cámaras de vigilancia.

  3. Ene – Mar 2017

    Práctica industrial, Sociedad Técnica en Metales

    Mantenimiento de maquinaria y hornos de fundición, equipos trifásicos y variadores de frecuencia. Participé en la fabricación de ruedas de tren, desde el molde hasta el torneado final.

  4. Oct 2014 – Ene 2015

    Ayudante de investigación, UTFSM

    Robot cuadrúpedo con aprendizaje por refuerzo profundo (ver proyectos).

Formación

  1. 2022 – 2025

    Ingeniería en Automatización y Robótica, Inacap

    Titulado. Supervisión remota con SCADA, IoT y redes industriales; PLC, HMI, brazos robóticos, motores trifásicos, hidráulica y neumática; un vehículo autónomo programado en Python.

  2. 2013 – 2017

    Ingeniería Civil Electrónica (estudios parciales), UTFSM

    Circuitos, procesamiento de señales y electrónica de potencia; microcontroladores y FPGA en Verilog; matemáticas aplicadas.

  3. 2011

    Inglés avanzado (C1), Tronwell

Habilidades

Programación
Python, C/C++, Java, Verilog, MATLAB/Simulink, RobotStudio
Control y automatización
PLC Siemens, TIA Portal, SCADA, HMI, Arduino, ESP32, Raspberry Pi
Web y servidores
AWS, WordPress, dominios, DNS, certificados SSL
Inteligencia artificial
TensorFlow, aprendizaje supervisado y no supervisado
Diseño y fabricación
SolidWorks, AutoCAD, Fusion 360, impresión 3D

Contacto

Busco un cargo de ingeniería en automatización, robótica o desarrollo de software.

acostalopeznicolas@gmail.com WhatsApp +56 9 9840 9812